ノーダル
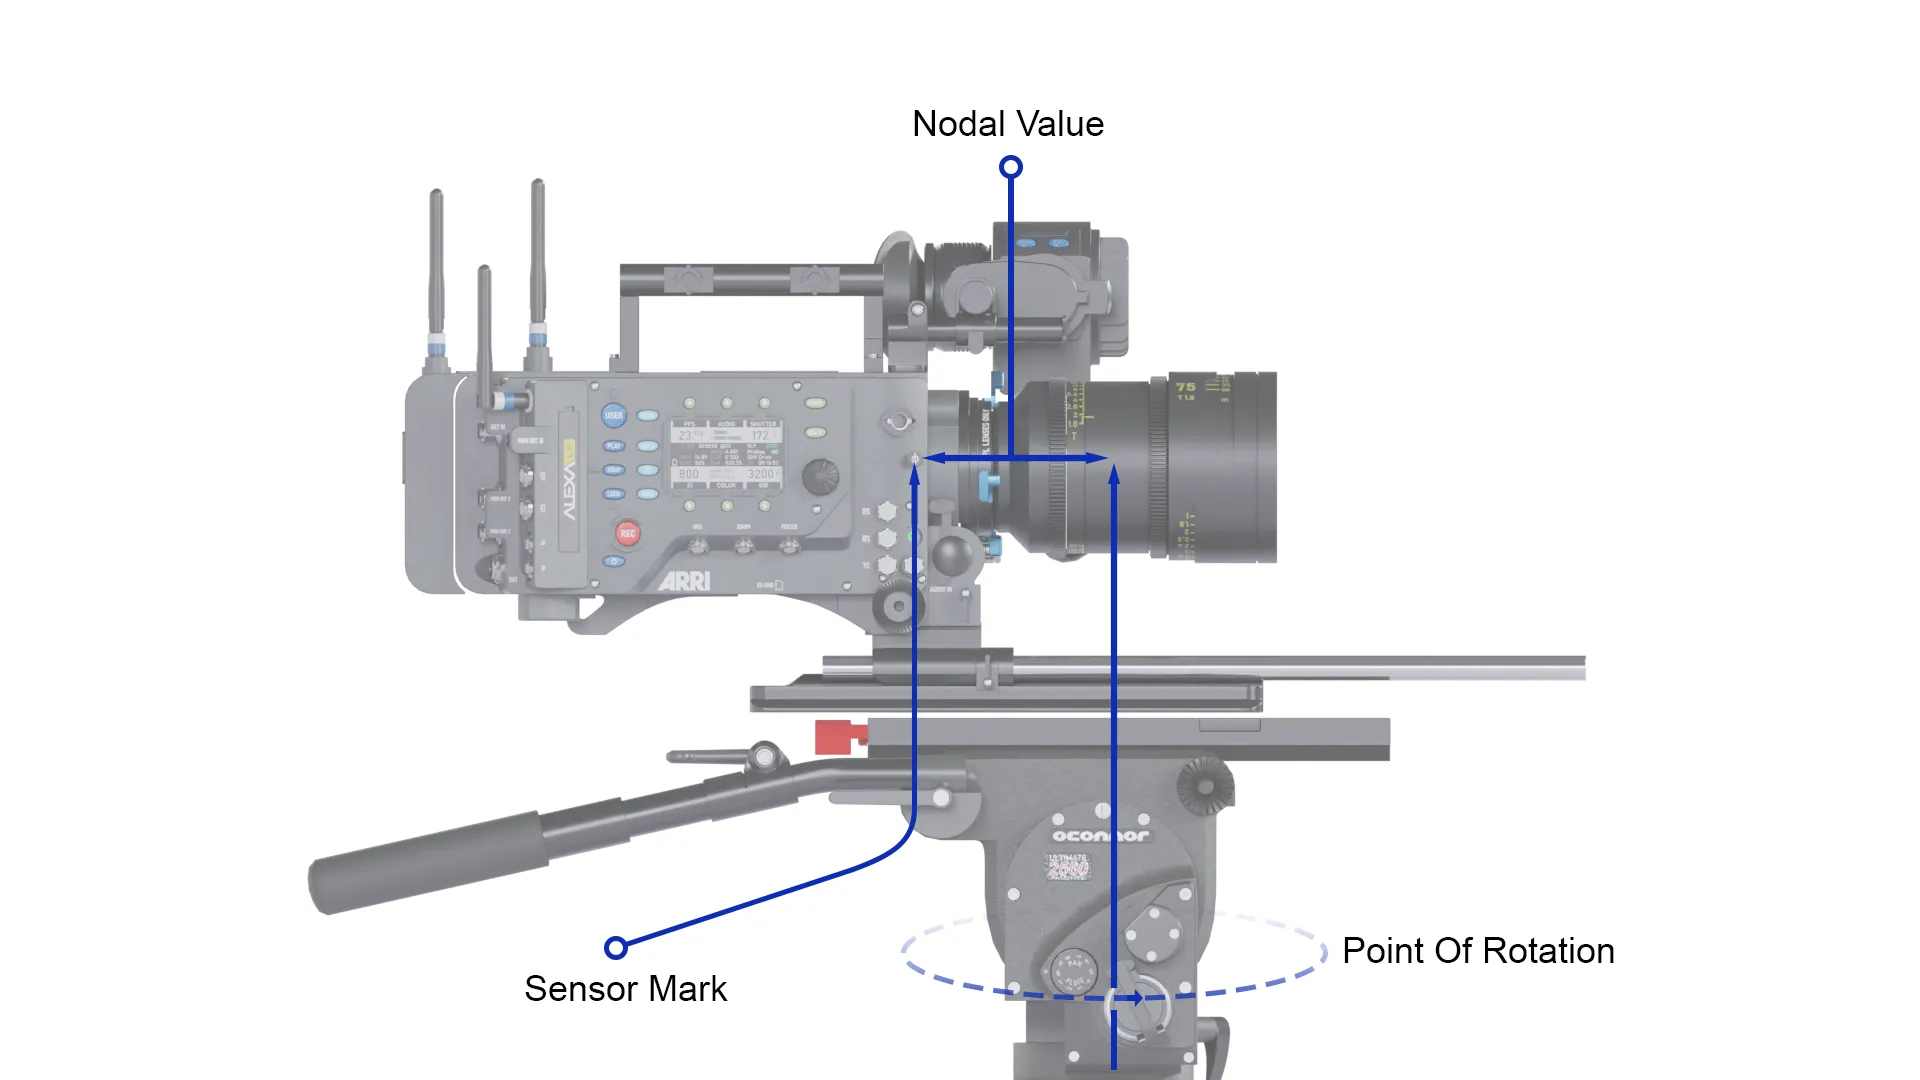
CinCraft Scenario の文脈では、ノーダルポイントとはレンズでパララックス(視差)が生じない点を指します。
カメラがノーダルポイントを中心に回転すると、前景と背景のオブジェクトは相互に一貫したままになります。つまり、視差のシフトは見られません。
キャリブレーションのこの段階では、ユーザーは 1 つのノーダルポイント (ズームレンズをキャリブレーションする場合は 2 つ) を入力できます。キャリブレーションの最終段階では、必要に応じてさらにノード情報を追加することができます。
ノーダルポイントは CinCraft システムの外部で測定でき、事前に測定した値をこの段階で簡単に入力できます。ただし、ノーダルポイントを測定する必要がある場合は、次のプロセスを使用できます。
ポールメソッド
要件
- 前景と背景の位置合わせオブジェクト、2 つのポストまたはポールがこれに最適です。
- カメラを前後にスライドできるスライドベース
- 巻尺
この方法は素早くて簡単ですが、カメラを前後にスライドさせたり、特定の点を中心に回転させたりできない場合は困難になる可能性があります。
カメラの前に 2 つのポスト/ポールを配置します。最初のポール (青) はカメラに比較的近く、2 番目のポール (赤) は比較的遠くにあります。

カメラが支柱の中央に位置合わせされていることを確認します。正しくセットアップされている場合、カメラはフレームの中心にあるポールを直接見て、最初のポールが 2 番目のポールを隠しているはずです。
ポールがフレームの端に来るようにカメラをパンすると、視差によってポールの間に隙間が生じている可能性があります。

2 つのポール間に目に見えるズレが見られなくなるまで、パン動作を行いながら、三脚雲台上でカメラを前後にスライドさせます (長いスライドプレートを使用すると便利です)。


この位置が見つかったら、カメラセンサーから三脚の回転軸までの距離を測定します。これにより、レンズのこの部分のノーダルポイントの値が得られます。
「マルクス」メソッド
この方法では、カメラを移動する必要がなく正確な結果が得られます。これは、大きなカメラや長いレンズを使用する場合に非常に役立ちます。
要件
- 光源 - 携帯電話のライトで十分です
- レーザー水準器x2ヶ - 例
- 「スリット」カード 4 枚 - 3D プリントファイルは以下で入手可能ですが、狭い隙間のある垂直に立っているカードならどれでも使用できます
- 巻尺
スリットカード用の 3D プリントファイルはここから入手できます:
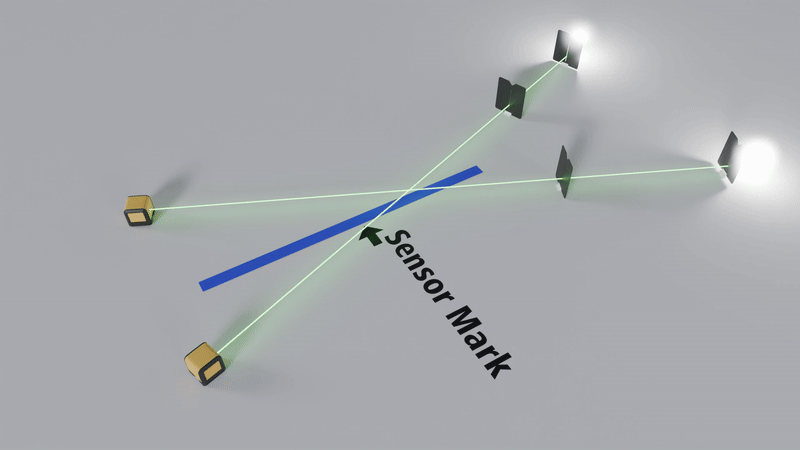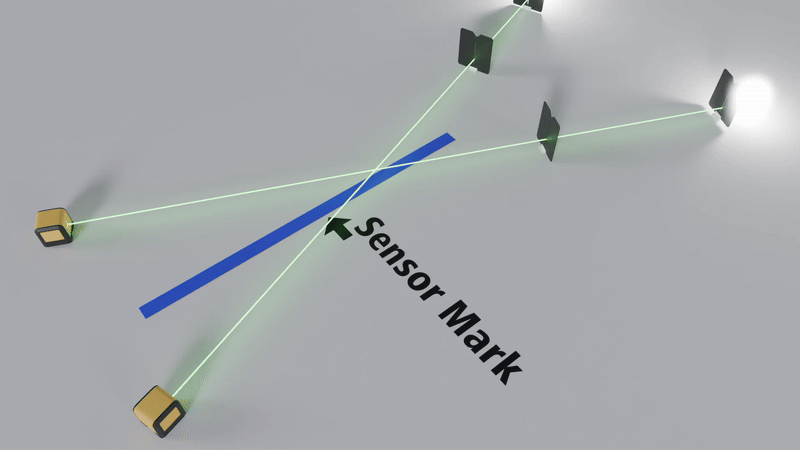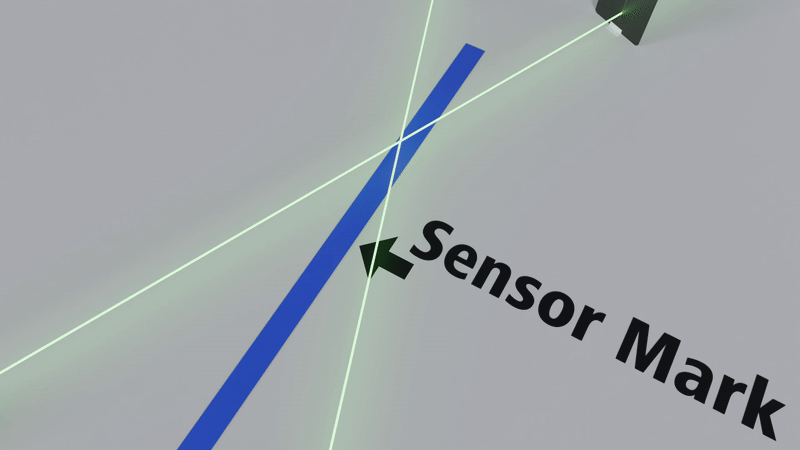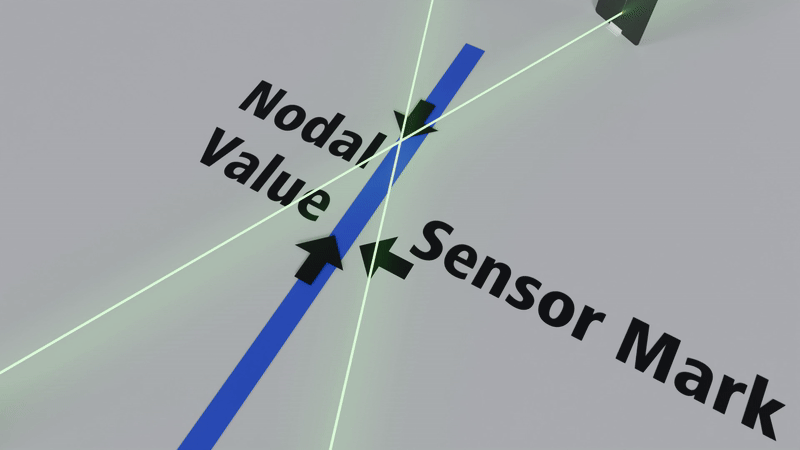
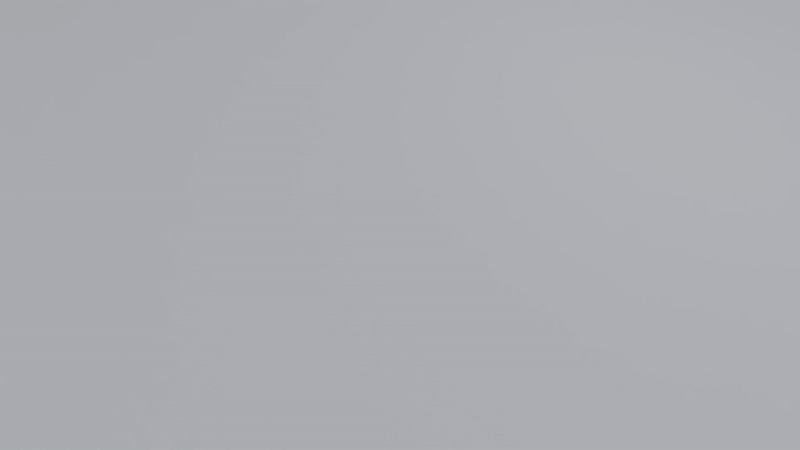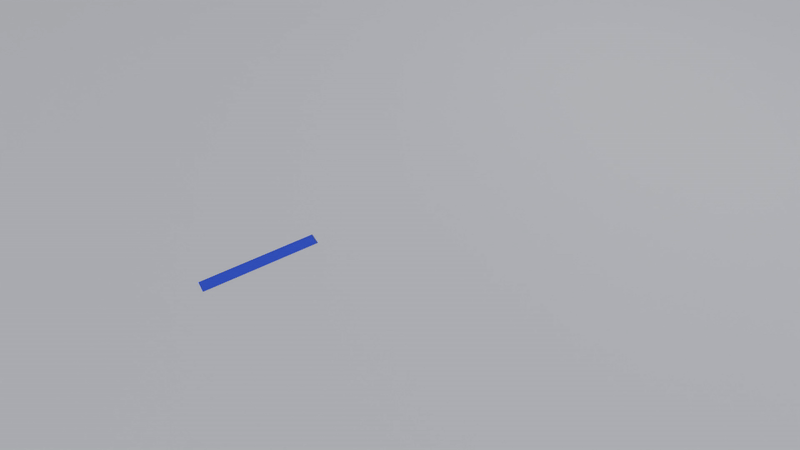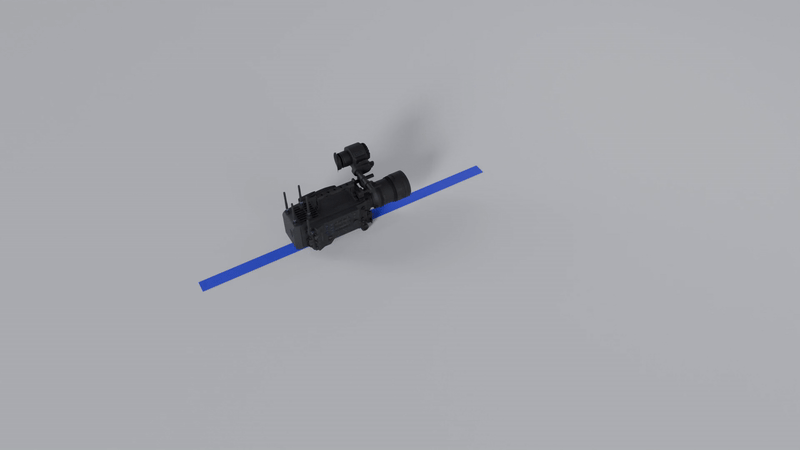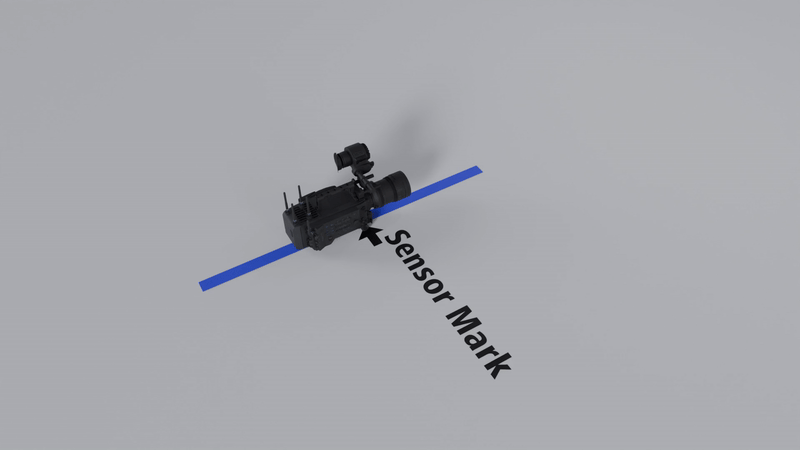
測定に十分なスペースのある床面などにカメラを置きます。テープを使用してこのカメラのセンサー位置をマークします。
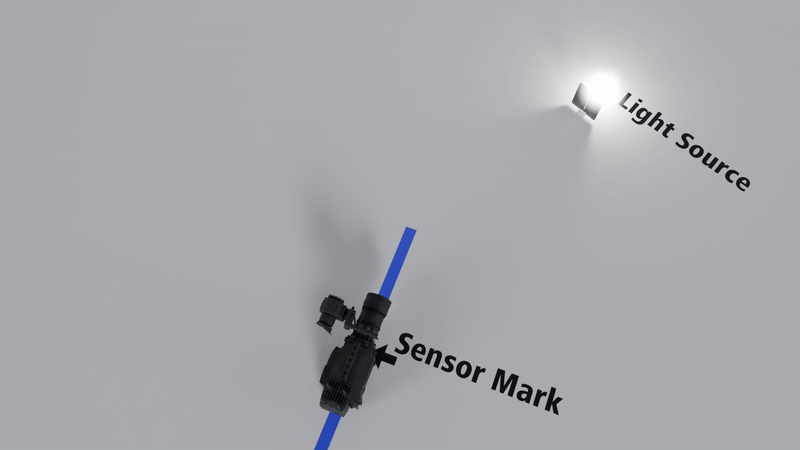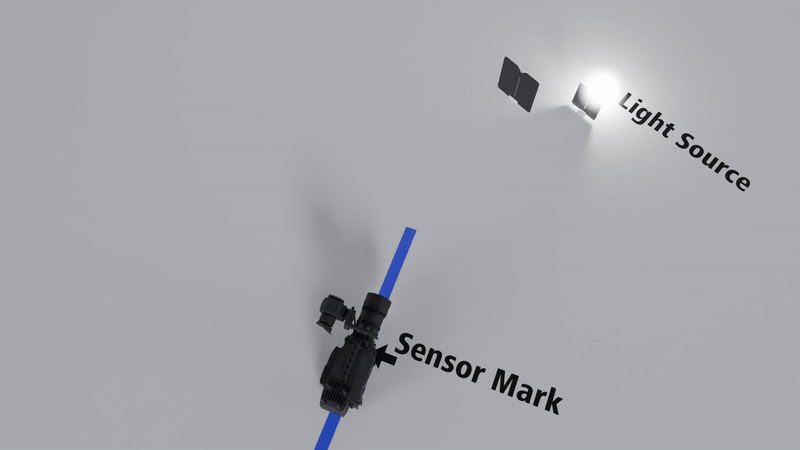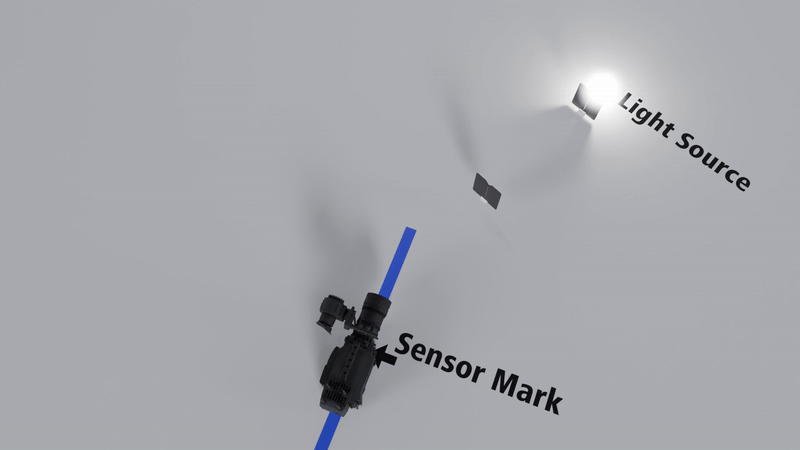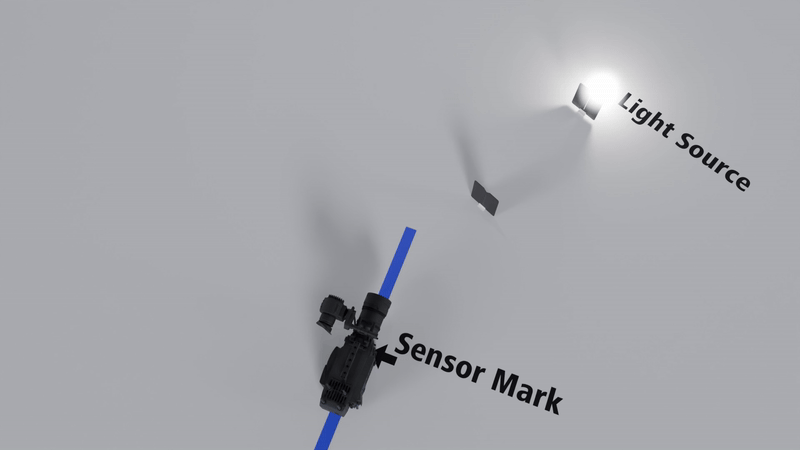
数メートル離れて、光源とその前にスリットカードの 1 枚を配置します。
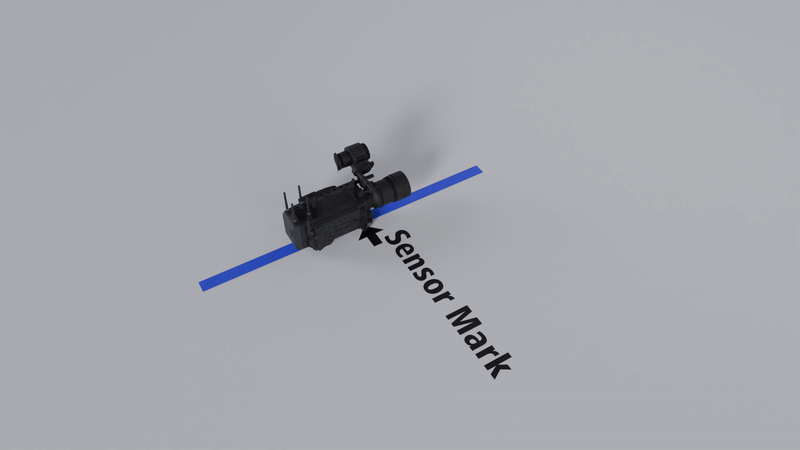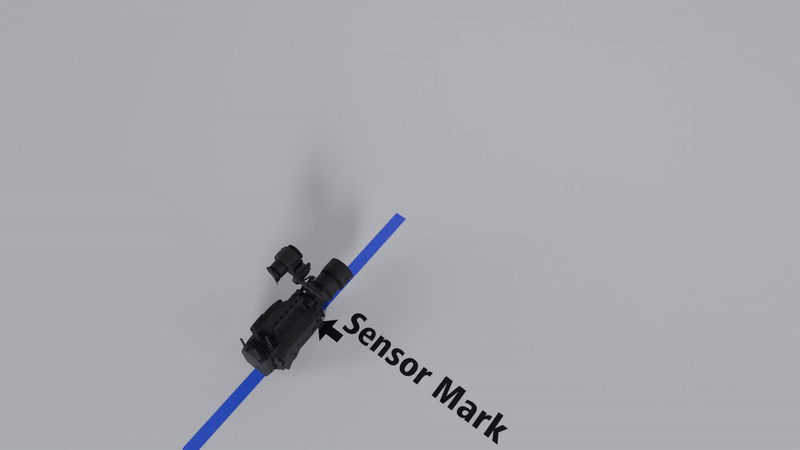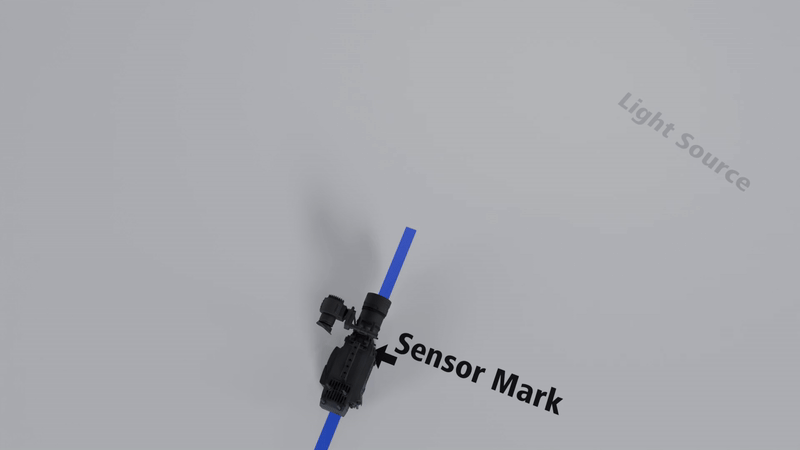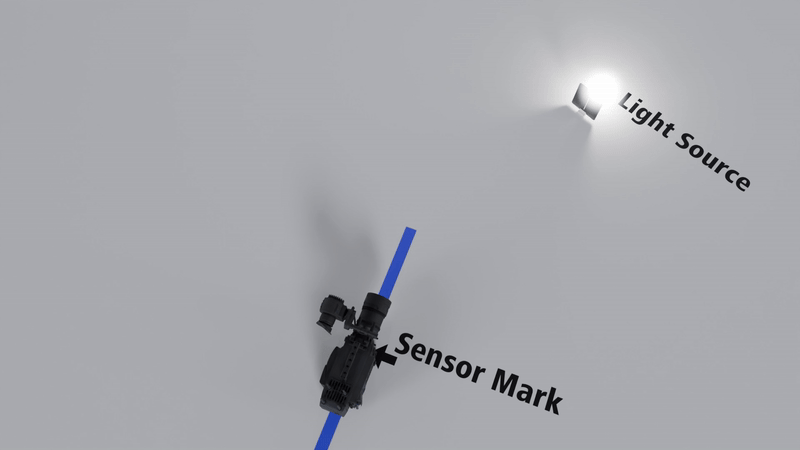
2 番目のスリット カードを 1 番目のカードとカメラの間にインラインで配置します。
メインカメラで 2 枚のカードのスリットの間に光源が見えるように 2 枚目のカードを調整します。
別のエリアのカード 3 と 4 でこの手順を繰り返します。
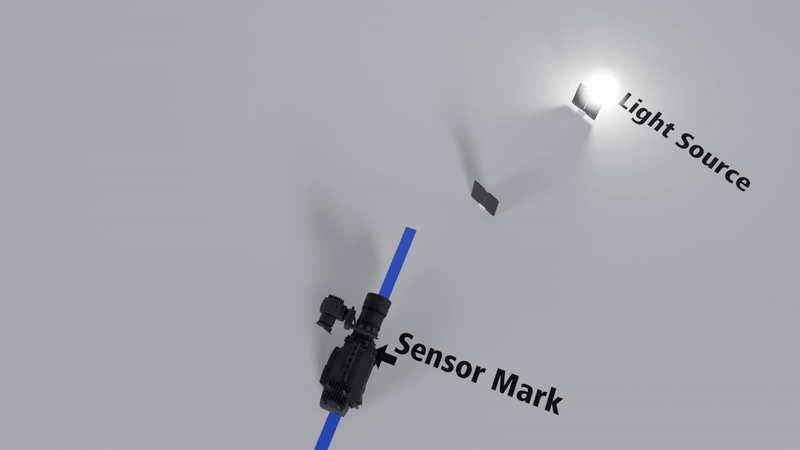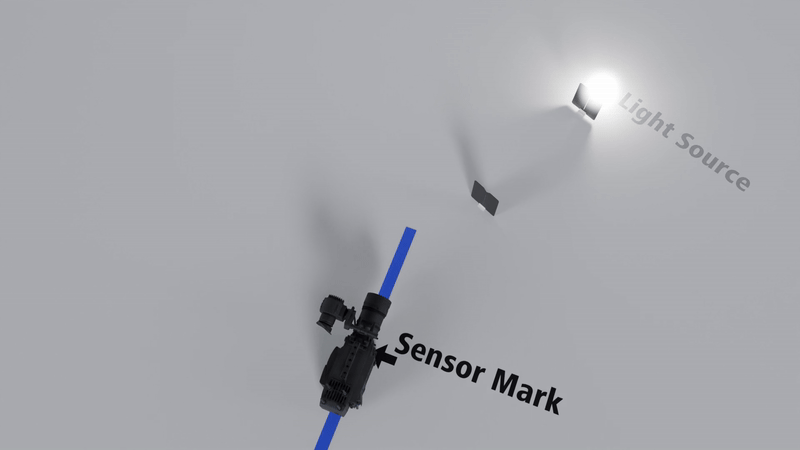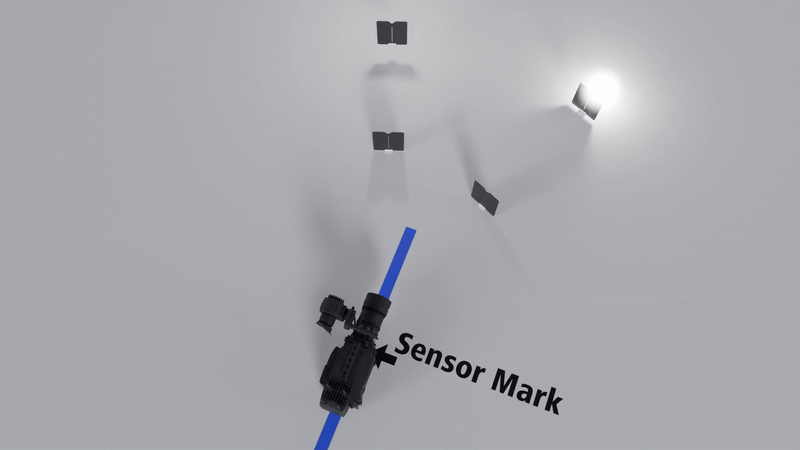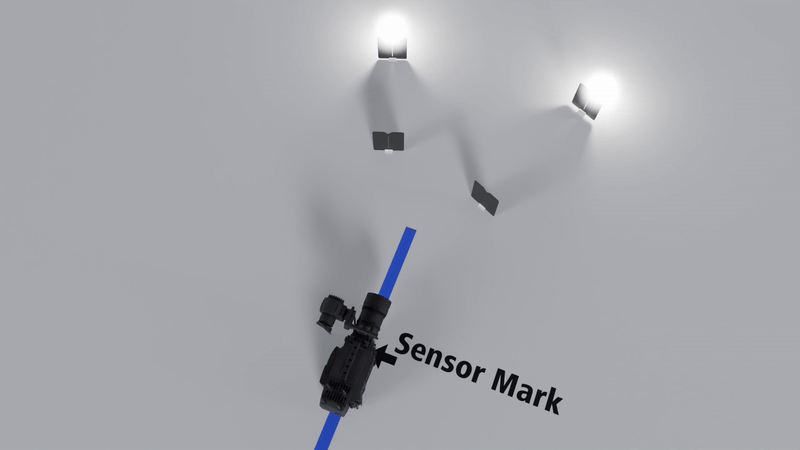
カードの位置を合わせたら、カメラを取り外します。
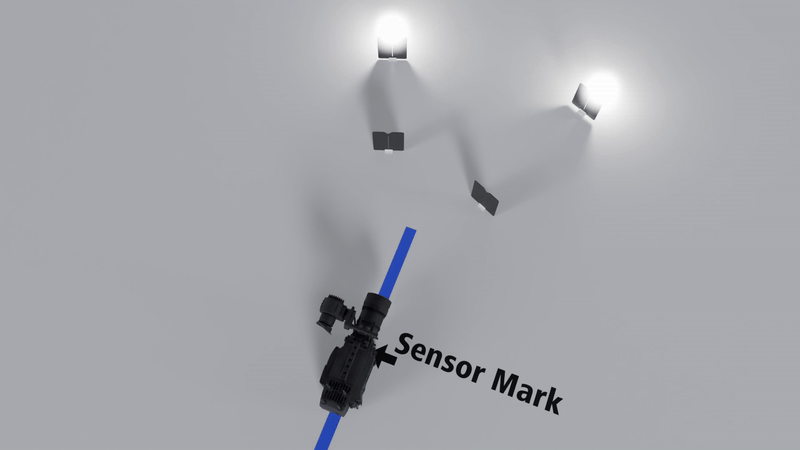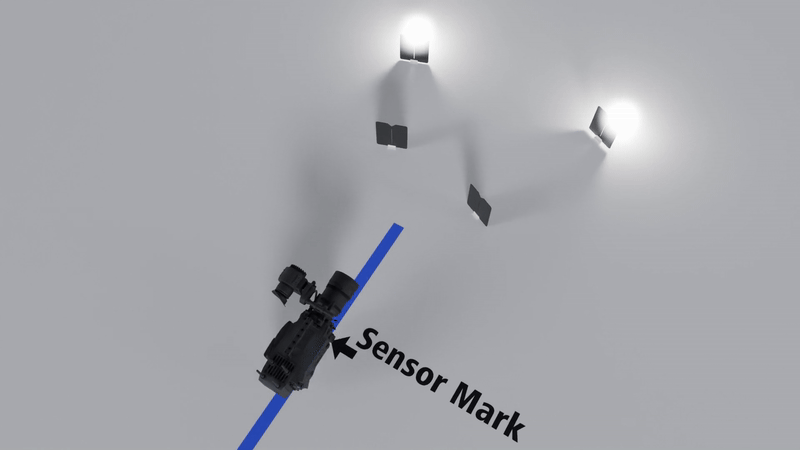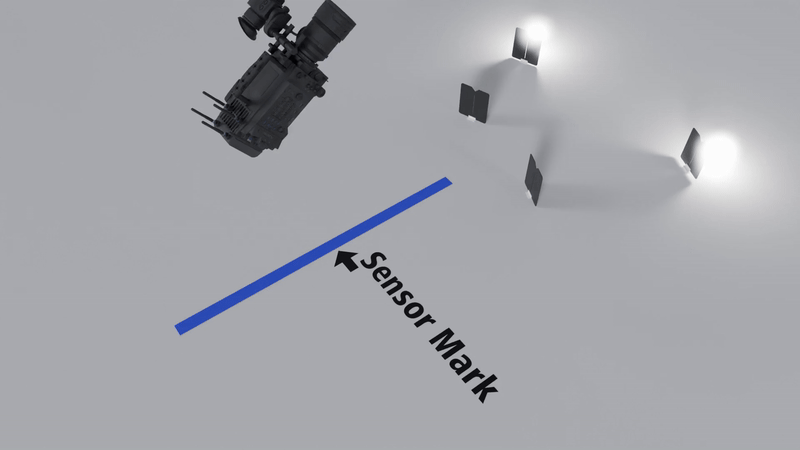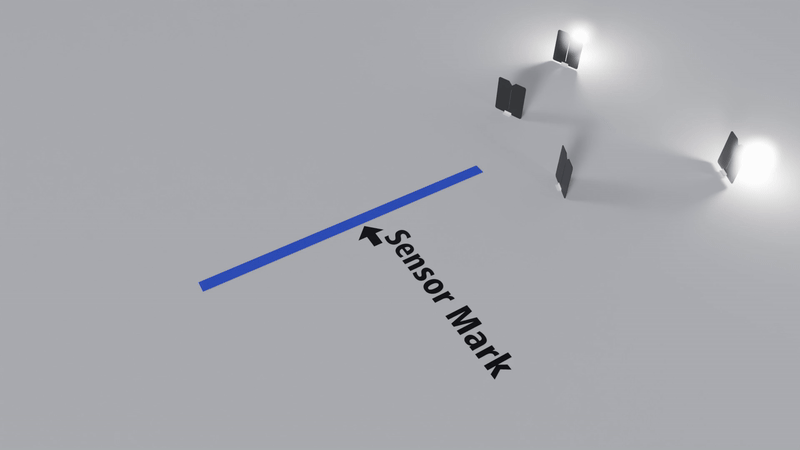
カメラが配置されていた場所の後ろにレーザーを置き、カードを通過するようにレーザービームを向けます。
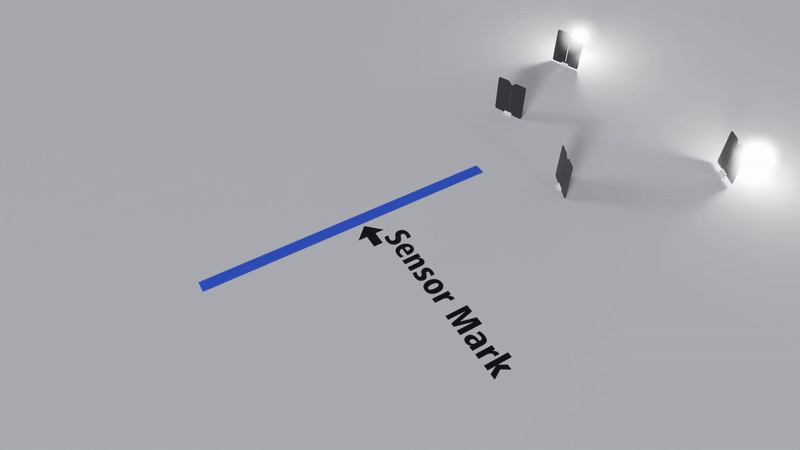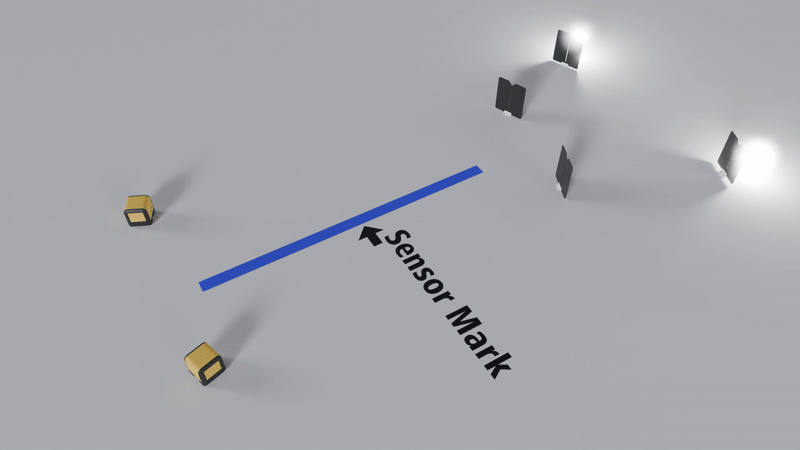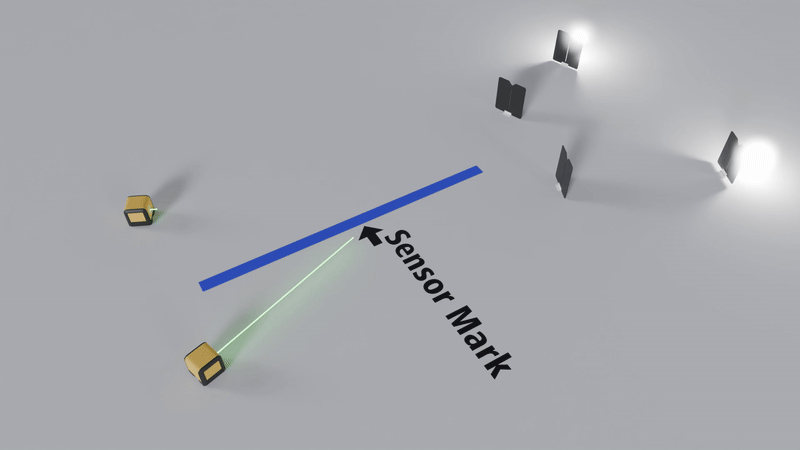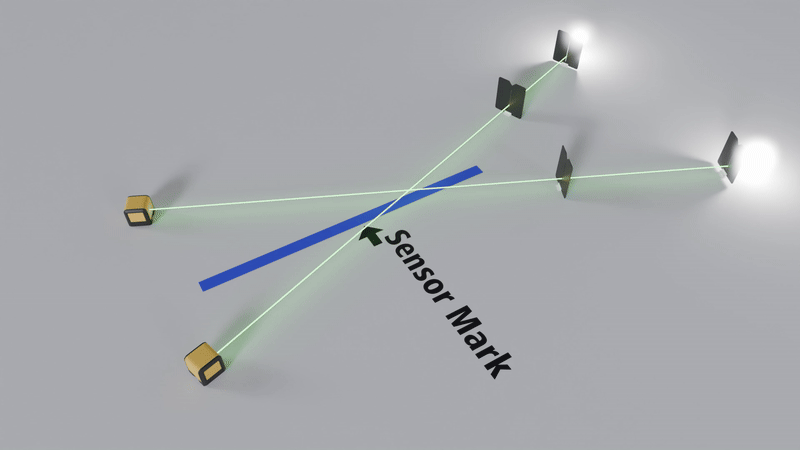
ビームの交差する位置から手順 1 でテープに付けたセンサーマークまでを測定します。これが節点の値です